相机、位置与焦距
空三需要两样先验信息:相机是什么样的(焦距、畸变),每张照片是在哪里拍的(位置,也叫 POS)。这两样越准,空三越快越稳。
相机
导入照片时,软件按照片里记录的相机型号自动分组,每组一套参数。多镜头相机会分成多组。
点数据分组里相机那一行的 管理:
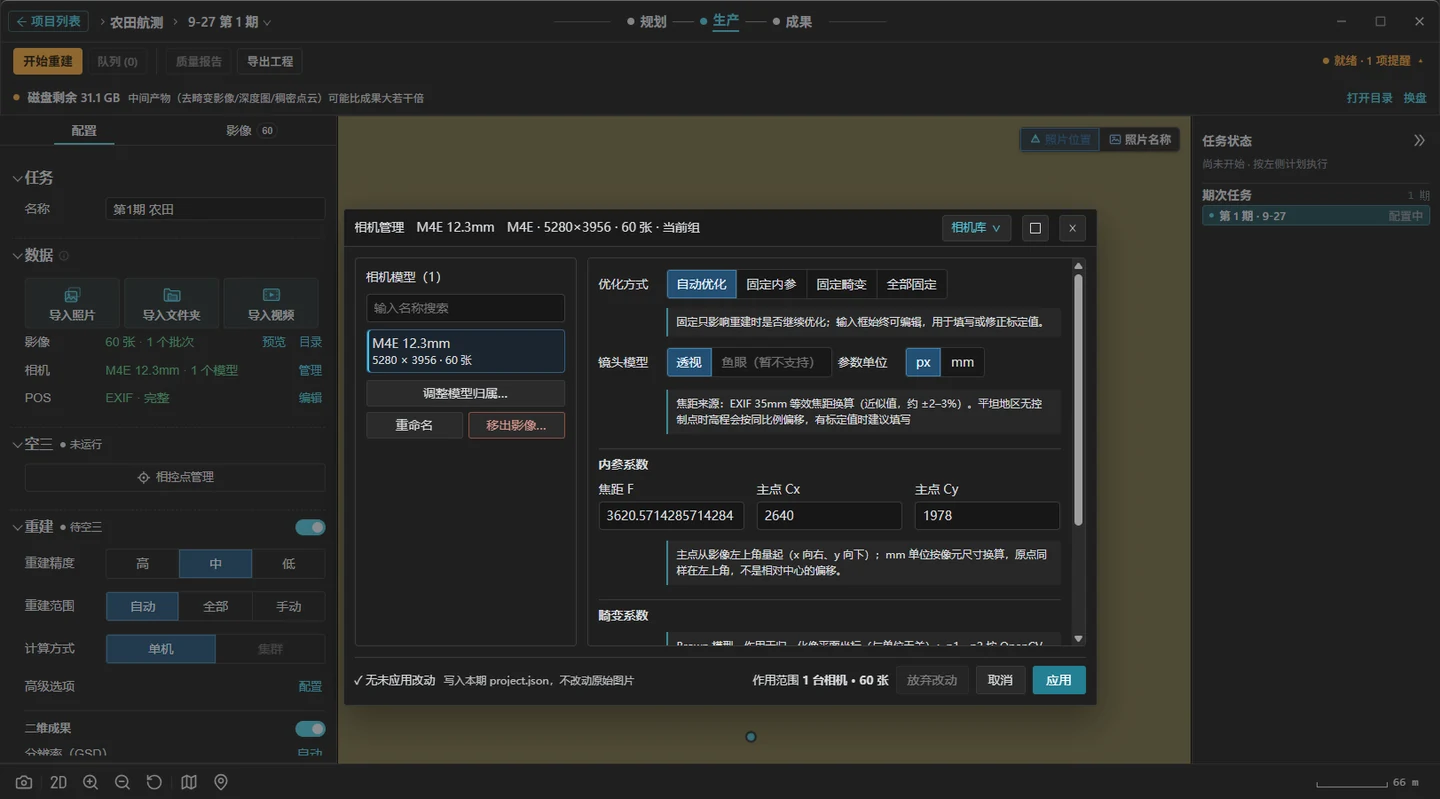
左侧是相机列表,可以重命名、把部分照片移到另一组。
右侧是这组相机的参数:
| 项目 | 说明 |
|---|---|
| 优化方式 | 自动优化(默认)让软件在空三时自己修正参数;有可靠标定值时可以选"固定" |
| 镜头模型 | 透视(普通镜头)。鱼眼暂不支持 |
| 焦距来源 | 这行很重要,见下文 |
| 内参、畸变 | 有标定报告时按报告填写;没有就保持不动 |
改完点 应用。
焦距来源
面板会写明当前焦距是从哪来的:
| 来源 | 可信程度 |
|---|---|
| 出厂标定、机型内置、相机参数库 | 高 |
| 照片记录的等效焦距换算 | 中,误差约 2%~3% |
| 默认估算 | 低,就绪面板会提醒"焦距是估算值" |
焦距不准的后果
照片里没有焦距信息时,软件只能估一个。空三照样能成功,但模型的尺度和高程可能整体偏——比如整块地"沉"到地面以下。看到"焦距是估算值"的提醒,请点 填写焦距,按相机说明书把焦距和像元尺寸填进去。
相机参数库
同一台相机以后每个项目都要用。点右上角 相机库:
- 保存到数据库:把这组参数存起来;
- 从数据库选择:套用存过的参数;
- 导出 / 导入数据库:在几台电脑之间共享。
型号、焦距、分辨率完全一致的相机,以后导入照片时会自动套用库里的参数。
POS(照片位置)
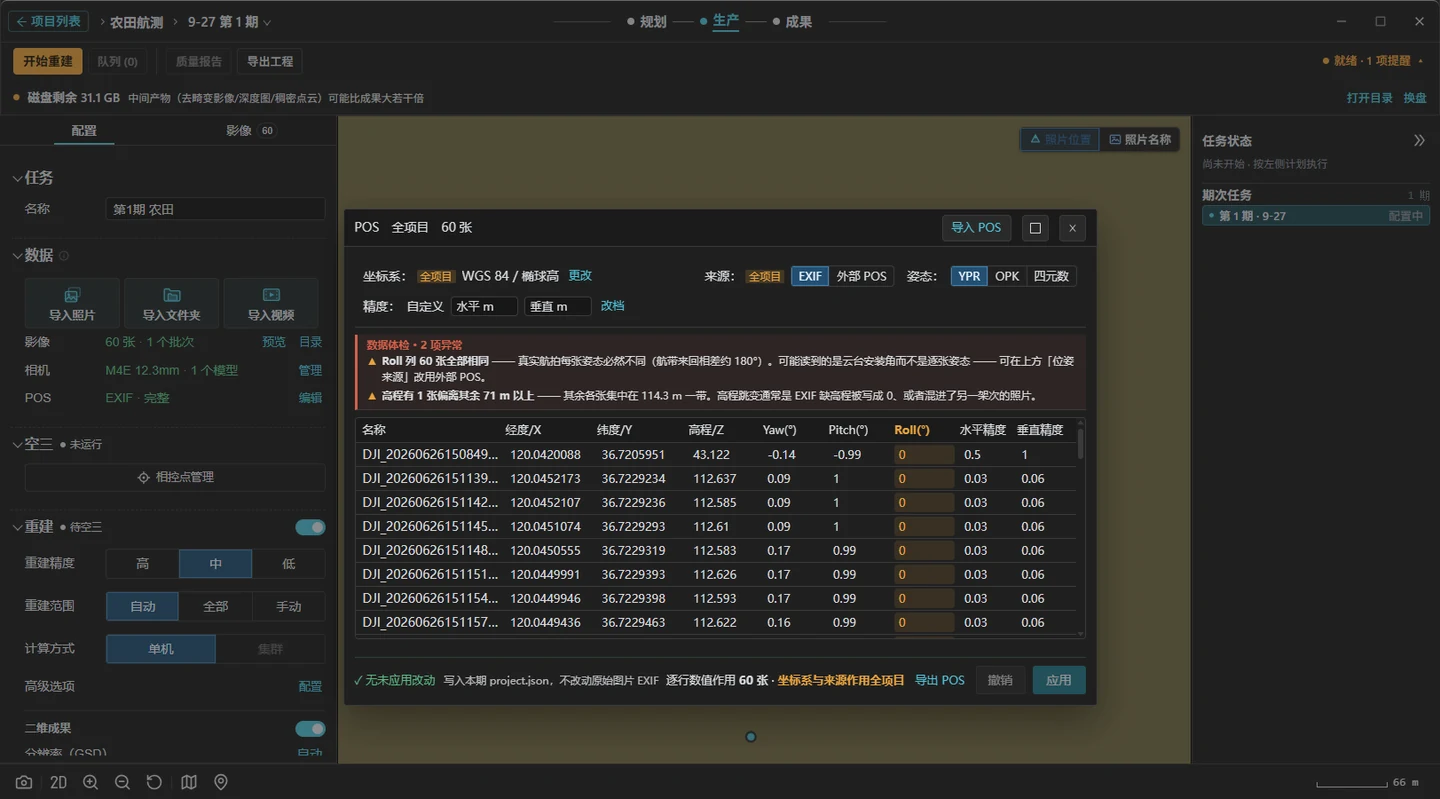
点数据分组里 POS 那一行的 编辑:
位置从哪来
- EXIF(默认):直接读照片里记录的 GPS;
- 外部 POS:导入 RTK / PPK 解算出来的位置文件,通常更准。
点 导入 POS 选 .txt、.csv 或 .pos 文件,然后告诉软件每一列是什么(名称、经度、纬度、高程、姿态、精度),确认坐标系,点 应用导入。名称列要和照片文件名对得上。
精度
告诉软件该多信任这些位置:
| 预设 | 适合 |
|---|---|
| RTK 固定解 | RTK 无人机,厘米级 |
| RTK 浮点解 | RTK 没固定住 |
| PPK 后处理 | 事后差分 |
| 标准 GPS | 普通无人机、手机 |
| 手动输入 | 自己填 |
提示
按实际情况选。普通 GPS 标成 RTK,空三会被错误的位置"拉歪";RTK 标成普通 GPS,又浪费了高精度位置。
数据体检
编辑器会自动检查常见问题并标红,比如:所有照片的姿态角完全相同(多半是列对错了)、某一张高程明显偏离其他照片(常见于起飞时拍的那张)。看到提示就去处理对应的照片或列。
表格里的数字可以直接改,Enter 确认。改动只影响这次重建,不会改照片本身。